中 / EN
2026 年 10 月

奥尔堡大学研究实现舌部运动驱动二维光标,10名健全参与者均成功控制

奥尔堡大学作者开展的一项概念验证研究,让10名没有脑机接口使用经验的健全参与者,通过实际舌部运动或想象舌部运动控制二维光标。系统识别运动相关脑活动,再由状态机提供上、右、下、左四个方向选项。实际运动条件下,所有参与者均成功控制,完成率为96.0 ± 4.9%;运动想象条件下,7名参与者实现控制,完成率为41.0 ± 36.2%。成功试次的平均完成时间分别为30.8 ± 17.6秒和66.5 ± 26.8秒,后者仅来自至少成功一次的7人。实际运动可能引入的肌电伪迹尚未排除。这是健全参与者中的可行性测试,并非严重运动障碍人群的疗效验证。
匹兹堡大学合作研究:2名参与者双任务下脑机接口控制总体稳健

匹兹堡大学与卡内基梅隆大学研究人员让2名四肢瘫痪参与者一边通过皮层内脑机接口移动二维光标并点击,一边完成工作记忆任务,考察注意力负荷变化是否影响控制表现。脑电指标和难度评分提示,双任务增加了注意力负荷,但各双任务条件下的接口表现总体稳健。其中,P2在轻度负荷下的试次完成时间和归一化路径长度,比中度负荷下小幅但显著增加。作者提出,两人的信号质量差异可能影响结果;这一解释尚不能视为已确立的因果关系。

南昌大学合作团队识别运动想象,三个脑电数据集准确率达80.21%至97.32%

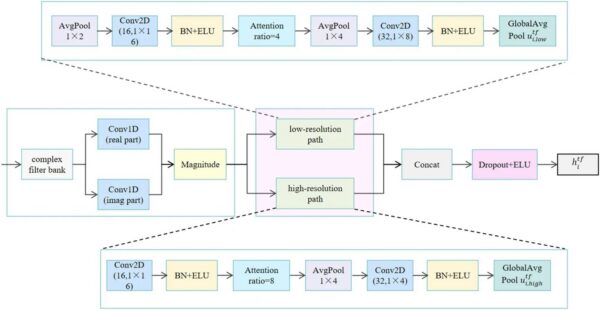
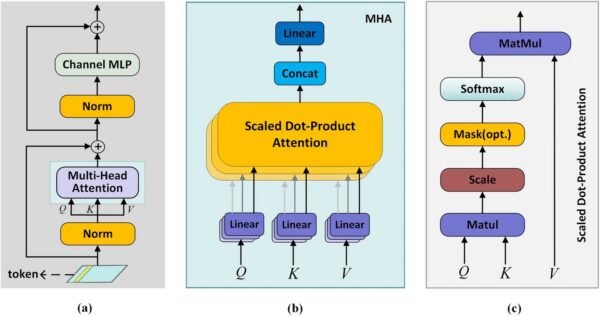
南昌大学参与的一项合作研究提出深度学习网络,用于从脑电信号中识别运动想象任务。在三个公开脑机接口数据集上,网络对数据集1的4类任务、数据集2的2类任务和数据集3的4类任务,分别取得80.21%、90.19%和97.32%的平均准确率,均超过各数据集上表现最好的对照网络。研究将多尺度信号处理与时间、通道注意力机制结合,并通过分段重建扩充训练数据。这些结果来自公开数据集评估,反映的是特定任务与训练条件下的分类表现,不等同于实时脑机接口或临床应用效果。

墨尔本大学用血管内脑机接口识别尝试手写字符,完成单人在线测试

墨尔本大学研究人员让一名植入Stentrode血管内脑机接口的参与者尝试手写英文字符,利用脑信号随时间变化的轨迹进行离线和在线分类。在4次在线测试中,每次包含每个字符20-30次试次及80-180次休息试次,表现最佳的3分类模型平均休息召回率为87%,字符召回率和精确率分别为65%和59%。研究还发现,将各试次调整为相同时长后,分类表现显著优于直接使用原始试次。结果支持进一步研究时间信息在运动解码中的作用,但目前仅来自一名参与者和少量类别。

四川大学华西医院合作团队改善胶质瘤患者手势解码

四川大学华西医院参与的一项合作研究,将健康神经记录与生物物理约束结合,用于解读受病变影响的运动脑信号。在胶质瘤浸润运动皮层患者的高密度皮层脑电手势分类任务中,研究报告分类准确率有所改善,运动指令表征与健康典型表征的相关性从r=0.66升至r=0.94。作者将模型的变化解释为一种“反向加权”策略,降低高功率病理噪声的权重,并把空间注意力重新指向发挥功能代偿作用的区域。这是改善受损神经网络解码的概念验证,不代表患者运动功能已经恢复。

踝部动作脑信号解码完成离线与模拟在线测试,Air University参与研究

一项Air University等机构作者参与的试点研究,采集20名健康参与者和7名踝部运动障碍患者的功能性近红外信号,尝试区分静息、脚尖上抬和下压,并生成外骨骼踝关节控制指令。在健康参与者的跨受试者离线验证中,支持向量机平均准确率为72.50%±13.8%;采用参与者内验证的模拟在线测试,在1.5秒步长下获得最高平均准确率62.2%±14.1%。患者组采用留一试次验证时为57.23%±5%。这些结果属于概念验证,不代表已实现前瞻性实时外骨骼控制或证实康复疗效。

上肢运动想象解码研究用少量电极开展跨受试者测试

研究人员提出一种上肢运动想象脑电解码框架,在三个数据集上检验模型对不同受试者的适用性。该方法结合电极之间的连接关系、人工设计的时频特征和空间、时间特征学习。在PhysioNet数据集的三个上肢类别任务中,使用5个电极时,留一受试者验证准确率为96.01%;在BCI IV-2b数据集上,使用3个电极时,同一验证方式的准确率为93.35%。作者报告,该方法与代表性图方法相比表现具有竞争力,同时需要更少的可训练参数和脑电电极。这些结果来自数据集评估,不等于已验证在线控制或临床应用效果。

蔚山大学分析运动想象脑电,动作类别信息在提示后0.60至0.75秒增长最快

蔚山大学一项研究分析两个独立公开数据集,考察人们按提示想象动作时,不同脑区的脑电节律何时开始减弱,以及何时出现可区分动作类别的信息。结果显示,脑区的变化存在先后顺序;区分动作的信息在提示后0.60-0.75秒增长最快,并在随后0.3秒内趋于饱和。在两个数据集的每名参与者中,这一转变在时间上都更接近感觉运动区的节律变化起点,而非提示出现时刻。不过,按各脑区自身起点选取信号片段,并未比重新分配的时间窗获得更好的分类表现。作者认为,这一顺序可帮助定位分析时段,而非直接充当分类特征。

印尼团队以脑电意图矩阵驱动下肢外骨骼,康复场景初步验证可行

研究人员提出一种名为“意图矩阵”的控制框架:先对脑电信号分类,读出使用者想做的腿部动作,再与外骨骼自身传感器的数据融合,生成发给底层执行机构的控制指令。按论文描述,人与外骨骼通过读取意图实现协作,发生在使用者先自行启动肢体动作之后。研究称结果初步表明该方法可支持EXOS-1外骨骼用于康复训练。论文摘要未报告受试者人数或分类准确率,仍属早期可行性工作。

杭州电子科技大学团队提出新算法,无需新用户数据即可解码运动想象脑电

不同人的脑电信号差异很大,同一个人的脑电也会随时间漂移,所以脑机接口换一个新用户,往往要重新采集数据、重新训练。杭州电子科技大学的研究团队提出名为TSMD-Net的算法,训练时完全不用新用户的数据,而是先把多名已有受试者的脑电特征对齐,再把分别针对每个人学到的判别经验汇总到一个统一的分类器里。在三个公开脑电数据集上,它读出“想动哪只手”这类意图的平均准确率分别为70.21%、77.82%和79.53%。

70名患者神经记录汇成功能图谱,覆盖100余处位置

研究汇集前70名植入解剖顺应性薄膜神经接口患者的高分辨率表面电生理记录,在共同解剖框架中构建人类中枢神经系统功能图谱。接口放置于超过100个位置,累计涵盖超过100,000个电极部署,记录范围包括运动、感觉、语言等功能区域,以及脑干和脊髓。跨参与者汇总后,记录呈现手指表征的空间排列、运动相关频段变化及任务调节的神经群体活动。研究还演示了实时神经假体控制,以及对口语、面部运动和情绪表情相关皮层活动的解码。这是跨患者整合记录的图谱路径,并非在单个患者中同时读取整个中枢神经系统。本研究为预印本,尚未经同行评审。

生成网络合成运动皮层信号扩充脑磁图数据,手臂运动解码性能提升约10%

非侵入式脑机接口想要读出连续的手臂动作,难点之一是单个受试者的数据里与任务相关的信号太少。研究人员用生成对抗网络(一种能“仿造”数据的人工智能模型),从功能相关的其他皮层区域合成初级运动皮层的人工信号,再拿去扩充训练数据。在受试者做伸手够物任务时记录的脑磁图数据上,扩充后的运动解码性能提高约10%(p < 0.05),即使没有真实的初级运动皮层信号,提升依然保持。方法还被用到一个运动想象脑机接口竞赛数据集上,用于提高分类准确率。

新加坡理工大学:脑电实时分清同一只手想往左还是往右,准确率58.7%

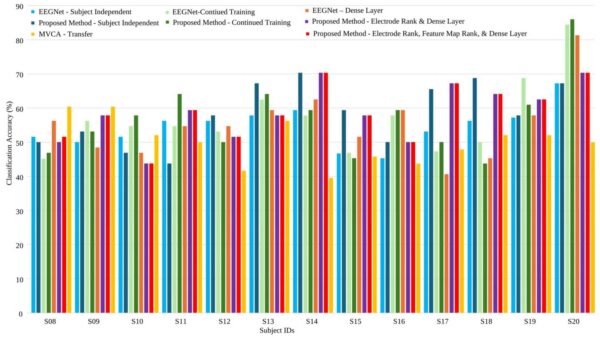
同一只手想象向左还是向右,脑电信号能否分得清?新加坡理工大学研究人员让20名健康受试者用优势手做左右方向的运动想象,即只在脑中设想动作、不实际做,并用深度学习模型实时解码,平均准确率为58.7±8%,研究者称优于现有深度学习模型。难点在于同一只手不同方向对应的神经活动在空间上高度重叠。模型以EEGNet卷积滤波器提取时间与空间特征,先用多人校准数据训练通用版本,再针对每个人微调;其中的挤压激励层还能给各电极的贡献排序,为按个人优化电极布局提供依据。以往同类研究多比较左手与右手,且大多是离线分析。这项研究面向中风康复,但目前只在健康人身上测试。
2026 年 9 月

四肢瘫痪者用双向脑机接口抓起易碎物品,停刺激后力量仍在

多数瘫痪辅助技术只走一个方向:读出大脑意图,再驱动肢体。这项研究把方向变成了双向。一名完全四肢瘫痪的参与者植入皮层内脑机接口,系统从运动皮层读出动作意图,驱动肌肉电刺激完成抓握;手上的力传感器再把触觉信息通过刺激感觉皮层送回大脑。另有一路脊髓刺激与感觉输入配对,用于促进神经可塑性。参与者能够自己进食,也能抓起易碎物品。更引人注意的是,停止刺激后,肘部屈曲力量和手腕感觉的改善仍然持续,提示系统可能在重新训练神经通路,而不只是替代它们。

脑信号配对数据太少,研究者借机器人AI模型来读“想做什么动作”

瘫痪患者用脑机接口控制外部设备,难点之一是配对的神经信号与动作数据太少,解码模型很难训练充分。常规做法是针对具体任务学习从神经活动到运动学参数的映射,这类数据的稀缺直接限制了模型能力。研究团队提出BrainVLA框架,借用已在大量机器人数据上预训练的视觉-语言-动作模型:先构建包含神经活动、动作信号、语言指令和渲染视觉观测的配对数据集,通过LoRA微调把OpenVLA-OFT策略适配到目标动作空间,再把神经活动与语言表征对齐,从中提取“想做什么”的意图信号,由该模型结合视觉画面生成可执行的动作。在两个动作维度不同的神经运动数据集上,该框架的跨会话解码R²和任务成功率均优于所评估的基线方法,训练数据效率也较高。该研究为预印本,尚未经同行评审。

圣母大学为脑机接口加“置信门”,跨天误判率降至9%至16%

脑机接口换一天使用时,脑电信号会发生漂移。常规分类器不论把握大小都照样给出指令,错误指令可能让设备做出意外动作。美国圣母大学计算机科学与工程系的研究人员在《Journal of Neural Engineering》上报告,他们给运动想象脑机接口加了一道“门”:用共形预测判断把握不够时,就不发指令。研究以DeepConvNet为基础分类器,比较了多种门控策略。在54名受试者的OpenBMI数据集上,错误指令比例从37.5%降至9%至16%;在9名受试者的BCI Competition IV Dataset 2a上,从35.5%降至6%至8%。代价是发出的指令变少。研究据此给出了按容错程度选择校准数据与门控策略的框架,结果均来自离线公开数据集。

堵住“偷看答案”的漏洞后,脑电解码准确率只有四成多,小模型反而更好

脑机接口要给新用户用,解码器得在没见过此人数据的情况下读懂他“想象动一动手脚”时的脑电信号。研究人员提出ThinkNet框架,从数据归一化、模型挑选到多模型组合,全程不让被测者的数据参与决策,避免成绩被高估。在公开数据集BCI Competition IV-2a的四分类任务中,研究采用9折留一被试交叉验证,选出的小模型只有4.9K个参数,准确率为44.35±15.41%,单次推理耗时0.99毫秒;参数不超过25K的小模型平均准确率40.10%,高于中型和大型模型的35.09%和34.78%,由验证集把关的模型集成也优于单模型推理。研究同时发现,验证集成绩与测试成绩几乎不相关,模型挑选的可靠性仍是瓶颈。该研究为预印本,尚未经同行评审,作者注明论文已被IEEE-EMBS BHI'2026会议接收。

靠“想象动作”控制设备的脑机接口,十年来算法和芯片走到哪一步

只靠在脑中想象动作,能否让瘫痪患者驱动外部设备、练回运动功能?这篇综述聚焦基于脑电的运动想象脑机接口,也就是让使用者想象手脚动作,由头皮电极采集大脑感觉运动皮层信号,再由算法解读成指令。作者梳理了过去十年中较实用的信号处理算法,重点讨论机器学习与深度学习如何提升系统性能和效率;同时盘点了片上系统、专用芯片、可编程芯片、可穿戴设备、物联网以及增强现实和虚拟现实等硬件与配套技术,并讨论它们与算法结合的方式,展望提高实时性的研究方向。该研究为预印本,尚未经同行评审。

研究发现运动想象脑机接口难以识别未学过的动作类别

研究测试了7种检测方法,考察运动想象脑机接口能否识别训练时未见过的动作类别,而不是将其强行归入已知类别。结果发现,对许多用户而言,模型面对熟悉类别时的不确定性甚至高于陌生类别,因此多种在其他机器学习领域有效的方法在这里表现不佳。研究还发现,陌生类别检测表现与已知任务表现相关:深度集成和蒙特卡洛Dropout模型的任务分类AUC达到0.9,分布外检测能力最高达0.7。作者认为,对任务表现较好的模型和受试者,拒绝不熟悉的认知状态具有可行性。

山东研究团队新算法解码运动想象脑电,基准数据准确率达96.41%

人在心里想象动手、动脚时,头皮脑电会出现微弱变化,把这些变化读准,是非侵入式脑机接口的基础。山东中医药大学等单位的研究人员提出一种名为DMB-EDN的动态多分支脑电解码网络。它用3个分支分别捕捉脑电的时间变化、时频特征和特定节律,再针对每一次试验自动调整各分支的权重。在公开的BCI Competition IV 2a数据集上,该方法平均准确率达96.41%,kappa值为0.952。在研究团队自采的脊髓损伤患者数据上,用未参与训练的患者做测试,准确率为85.00%,kappa值为0.700。这些都是离线分析结果,研究者表示仍需在更大规模的多中心人群和实时在线系统中验证。

兰州交通大学团队用层级图学习框架解码VR运动想象脑电,三分类表现超过EEGNet

在虚拟现实里一边看动作演示、一边在脑中想象这个动作,这样训练时,机器能否更准确地从脑电信号里读出“想动哪里”?兰州交通大学的研究团队提出一套层级图学习框架:先把头皮脑电拆成不同节律成分,筛选出关键特征,再把每次试验的脑区连接关系画成一张“图”,交给层级图卷积网络做判断。团队在自己采集的VR运动想象数据集上测试,这套方法的三分类解码准确率超过了EEGNet等常用基线模型。研究还发现,VR中的“观察加想象”能增强感觉运动脑区之间的连接,让更大范围的脑网络协同工作。摘要未给出具体准确率和受试者人数。

脑机接口用户观看动作时,运动皮层活动随对象越像人而增强

人在看别人做动作时,负责运动的大脑皮层也会跟着活跃。那么,瘫痪患者看着自己用脑控制的机械手或虚拟手时会怎样?研究人员在植入皮层内脑机接口的用户观看人手、机器人手和类手圆点等虚拟对象做抓握动作时,记录了运动皮层单个神经元的放电。结果显示,被观看的对象越像人,运动皮层的活动越强,这一规律在整体神经元群和单个神经元上都能看到,参与者自己对“像不像人”的主观感受也与神经活动相关。不过,当用户自己尝试做手部动作时,运动皮层活动基本不受所看对象外观的影响,提示脑控外部设备的直观性可能不会因设备是否像人而明显受损。

研究改进跨被试运动想象脑电分类,在四个数据集上测试

研究提出一种新模型,尝试减少不同参与者之间脑电信号差异对运动想象分类的影响。模型结合更全面的深层特征表示与域适应学习,让分类器学习不同参与者之间可共用的信息。研究在4个基准数据集上进行测试,平均准确率分别为84.34%、89.59%、73.32%和87.75%;作者报告,其表现优于所比较的先进深度域适应模型。研究还通过消融实验评估两个核心模块的作用。这些结果来自数据集分类测试,说明的是跨被试识别表现,不能直接视为在线脑机接口控制或康复疗效的证据。

两个枕叶电极解码眨眼与扫视,准确率72.37%

波兰研究团队只用了脑电头环上的两个枕叶电极(O1、O2),就把眨眼、左扫视、右扫视和中性状态四类眼动事件区分开来,测试准确率72.37%。做法不是训练一个更强的模型,而是把四个一维卷积网络拆成二分类专家,再用堆叠泛化让一个元分类器解决专家之间的冲突。有意思的是,单独表现最差的弱专家,组合起来反而效果最好。发布这项工作的Neurotechnology是一家脑电硬件厂商,旗下BrainAccess品牌做消费级脑电头环,HALO是它的四通道便携头环产品,配套软件免费提供。眼动追踪通常需要专用设备,这项研究说明消费级脑电头环的两个枕叶通道也能读出眨眼和扫视。但数据只来自4名健康参与者、共1,284个样本,离替代眼动仪还有距离。

抓握想象研究发现,四肢瘫痪参与者脑中可分别编码手形与物体属性

三名四肢瘫痪参与者在想象操作物体时,多个脑区的神经活动都表征了抓握时的整只手构型。研究还发现,后顶叶皮层可同时编码抓握与物体属性,且主要由彼此不同的神经元亚群承担。抓握相关活动随运动规划、想象执行及物体是否存在而变化;部分脑区在运动规划阶段还表征了物体形状。作者认为,区分手形与物体信息可能有助于脑机接口更稳定地控制抓握,但研究任务是运动想象,不能据此认定参与者已恢复手部功能或机器人抓握性能已获改善。该研究为未经同行评审的预印本。

脑电与脑磁联合解码想象动作,中位准确率达79.4%

研究者提出两阶段学习框架FUSE,将同步记录的脑电与脑磁信号用于运动想象分类,并在20名参与者的数据上评估。与传统手工频谱特征相比,学习得到的表征使中位分类准确率从73.4%提高至79.4%。联合使用两类信号的中位准确率也高于仅用脑磁的68.0%和仅用脑电的76.5%,但相对脑电的增幅较小。研究还测试了跨参与者迁移:超过一半的跨受试者模型,与对应的受试者专属模型相比,准确率差距在1个百分点以内。结果涉及信号分类与表征迁移,并非临床疗效验证。本研究为预印本,尚未经同行评审。

单个皮层脑电植入体同时解码语音和手势,3名瘫痪患者借此驱动虚拟化身

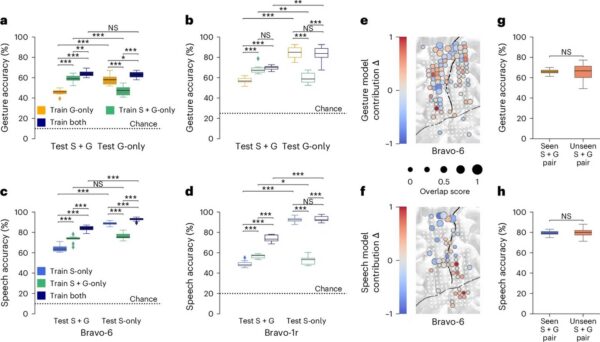
瘫痪患者往往同时失去说话和做手势的能力,而以往的脑机接口大多只解码其中一种。加州大学旧金山分校研究团队发现,仅用一个贴在大脑皮层表面的高密度电极植入体,就能同时读出患者想说的话和想做的手势。3名瘫痪参与者尝试说话、做手势,或两者同时进行,就能控制一个按本人定制的虚拟化身。研究人员还发现,模型同时用单独动作和同时动作的数据训练,在各种场景下表现都更好。这项研究表明,一个植入体可以同时控制多种动作输出,让脑机接口的交流方式更接近自然对话。

8通道脑电加VR头显:单受试者实时判断准确率最高达90%

研究团队用一块8通道OpenBCI Cyton板、一顶按国际10-20系统布置的脑电帽和一台Meta Quest 2头显,采集运动想象与注意力信号,在信号稳定时用EEGNet模型做到最高90%的受试者特异性在线分类准确率。研究面向注意缺陷多动障碍(ADHD)的认知控制训练,把脑电传感器整合进虚拟现实严肃游戏,目标是让使用者实时控制心理状态;此前方案多用多通道系统,硬件复杂,且未把运动想象与注意力水平结合起来。研究同时记录了高阻抗、通道饱和与头显绑带机械张力带来的伪迹,说明低成本配置要真正可用,先得管住皮肤电极阻抗和机械干扰。这是一项单例可行性研究,未做临床评估。
© 2026 BCIwiki.com 产业简报 主题索引 提交线索 订阅本站 修订记录 关于我们